 频率响应法--对数坐标图 如前所述,频率特性法是一种工程方法,主要采用的是一种图解法。常用的频率特性图示方法分两种:极坐标图示法、对数坐标图示法。本节介绍极坐标图示法。……
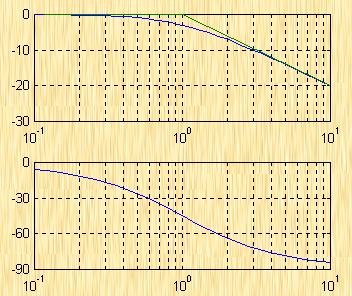 频率响应法--极坐标图 如果要比较精确地计算和绘制极坐标图,一般来说是比较麻烦的,为此可用频率特性的另一种图示法:对数坐标图。对数坐标图法不但计算简单,绘图容易,而且能……
 频率响应法--奈奎斯特稳定判据 前面我们从代数角度出发讨论了控制系统稳定性的定义和劳斯-赫尔维茨稳定判据。本节介绍判别系统稳定性的另一种判据――奈奎斯特稳定判据。该判据是根据开环频……
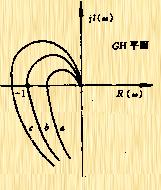 频率响应法-相对稳定性分析 为了使控制系统能可靠地工作,不但要求它能稳定,而且还希望有足够的稳定裕量,使系统在环境发生变化或存在干扰的情况下仍能工作,这即为相对稳定性的概念。在讨论……
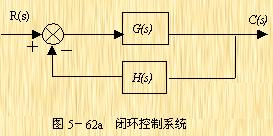 频率响应法-- 频域性能指标和时域性能指标的关系 频域性能指标和时域性能指标的关系频率响应法是通过系统的开环频率特性和闭环频率特性的一些特征量间接地表征系统瞬态响应的性能……
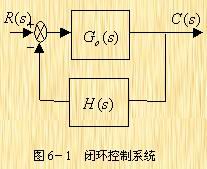 自动控制系统的设计 6.1 控制系统设计的基本思路如前所述,一个单输入单输出的控制系统一般可化为图6-1的形式,G0(s)是控制系统的不可变部分,即被控对象,……
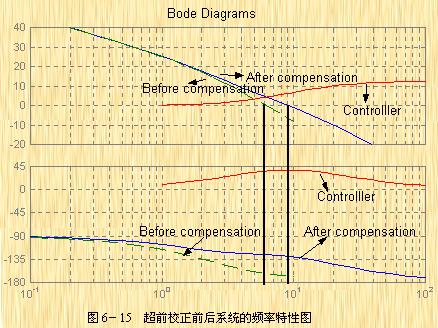 自动控制系统的设计--基于频率法的串联校正设计 6.3.1 超前校正用频率法对系统进行超前校正的基本原理是:通过所加的校正装置的相位超前特性来增大系统的相位裕量,改变系统开环频率特……
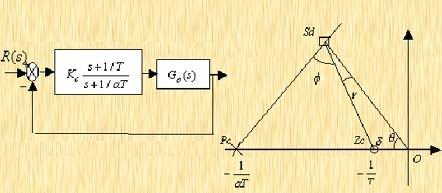 自动控制系统的设计--基于根轨迹的串联校正设计 与频域法相似,利用根轨迹法进行系统的设计也有两种方法:1)常规方法;2)Matlab方法。Matlab的根轨迹方法允许进……
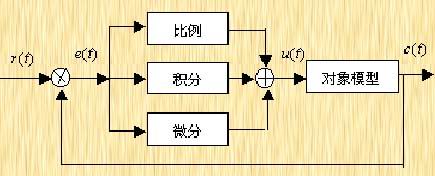 自动控制系统的设计--PID校正 PID校正装置(又称PID控制器或PID调节器)是一种有源校正装置,它是最早发展起来的控制策略之一,在工业过程控制中有着最广泛的应用,其实现方式有……
 自动控制系统的设计--控制器极点配置方法 前面介绍了利用根轨迹法和频率特性法对系统进行校正。事实上,如果已知系统的模型或传递函数,通过引入某种控制器,使得闭环系统的极点可以移动到指……
